从“具身大脑”到真实场景,原力无限正式加入中国机器人产业发展联盟
CHINA ROBOTICS INDUSTRY DEVELOPMENT ALLIANCE
NEW MEMBER · INFIFORCE
原力无限正式加入
中国机器人产业发展联盟
从具身大脑、世界模型到多形态机器人,共拓机器人智能进化与规模化落地新空间
NEW MEMBER · INFIFORCE · 2026.09.17
MEMBER ANNOUNCEMENT
重磅新成员
近日,原力无限智能科技(杭州)有限公司正式加入中国机器人产业发展联盟,成为联盟成员单位。
原力无限(INFIFORCE)是一家聚焦具身大脑研发及全栈 AI Infra 建设的具身智能科技企业。
围绕机器人如何真正理解世界、形成自主决策并持续进化,公司构建了以具身大脑 AtomBrain、DataGrid 全栈 AI Infra、世界模型及多形态机器人本体为核心的技术体系,并持续推动机器人能力进入真实产业场景。
当机器人产业逐渐从“本体能力”走向“智能能力”,新的竞争正在出现:
机器人不仅要拥有可以工作的身体,
还需要真正理解环境、预测变化、完成长程任务,并在持续运行中不断学习。
原力无限正在围绕这一方向展开探索。
此次加入中国机器人产业发展联盟,也将进一步丰富联盟在具身大脑、世界模型、具身数据、AI Infra、多形态机器人及真实场景应用等方向的产业力量。
01
ABOUT INFIFORCE
关于原力无限
原力无限聚焦具身智能与物理 AI 方向,核心目标是:
PHYSICAL AI
为机器人打造真正理解世界的大脑。
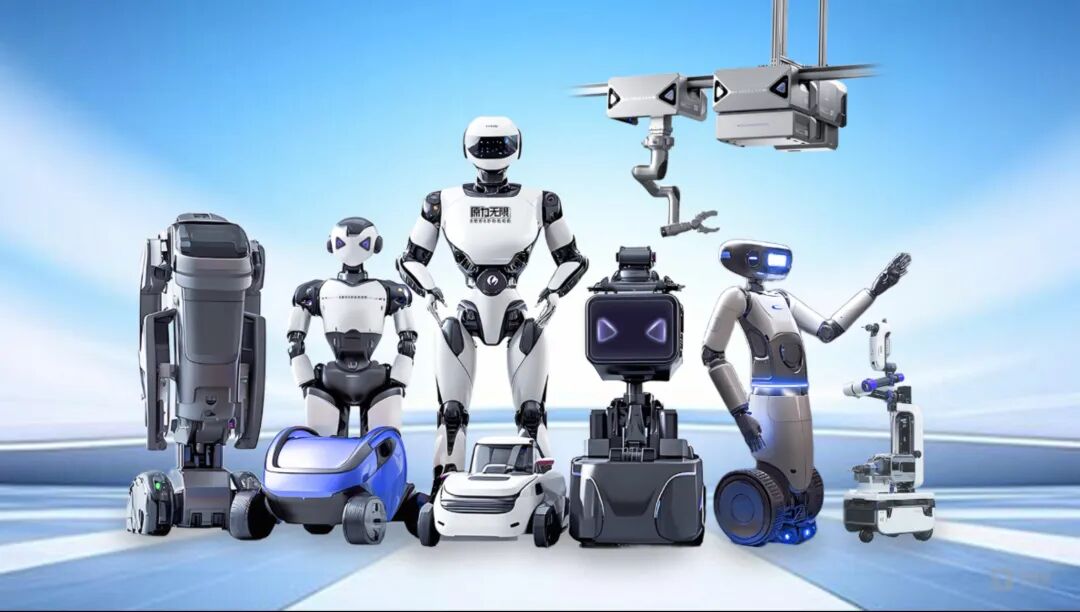
原力无限多形态机器人产品矩阵
围绕统一具身大脑 AtomBrain,原力无限持续构建多形态机器人产品体系
图片来源|原力无限
根据公司官方资料,原力无限围绕 AtomBrain 构建了覆盖真实世界经验获取、数据训练、世界理解、模型部署与机器人执行的完整技术体系。
75%
研发团队硕博占比约
100+
累计专利软著
目前,公司研发团队硕博占比约75%,累计拥有100+项专利软著,并已形成覆盖 AstroDroid、UltraDroid、小原子以及 FORCE 系列机器人的多形态产品矩阵。
其技术路线并不只强调“机器人能够完成动作”。
更重要的是:
机器人能否真正理解环境?
能否预测动作之后的变化?
能否在长程任务中持续规划?
能否从一次次真实任务中不断获得经验?
这正是原力无限所聚焦的核心问题。
02
ATOMBRAIN
从“会执行”,走向真正理解世界
如果说机器人本体决定了机器人“能够做什么”,那么具身大脑决定的,则是机器人“如何理解并完成任务”。
原力无限将 AtomBrain 定义为面向物理 AI 时代打造的具身大脑。
其核心目标,是让机器人逐步形成从:
感知
↓
理解
↓
规划
↓
决策
↓
执行
的完整智能闭环。
在这一体系中,原力无限持续推进第一人称 Ego 原生数据、持续学习以及隐式世界模型等方向。
Ego 原生数据
让机器人获取真实世界经验;
持续学习
让机器人不断积累新的能力;
世界模型
帮助机器人理解动作与环境变化之间的关系,并进一步预测“下一步会发生什么”。
这意味着:
机器人正在从“根据指令做动作”,逐渐走向“理解任务之后再行动”。
03
WORLD MODEL
世界模型,正在成为机器人“思考”的关键能力
当前具身智能领域正在出现一个越来越重要的技术方向:
世界模型。
传统机器人更多依赖预设规则、动作策略或端到端模型直接输出动作。
但真实世界远比实验室复杂。
机器人执行一个动作之后,环境会发生变化;而接下来的动作,又必须建立在新的环境状态之上。
因此,真正复杂的长程任务,需要机器人具备对未来状态的预测能力。
原力无限持续围绕世界模型开展研究。
ATOMVLA · AIM
VLA 后训练
空间交互意图
复杂任务规划
2026年,公司发布的 AtomVLA、AIM 等系列模型,分别围绕 VLA 后训练、空间交互意图、复杂任务规划等方向展开探索。
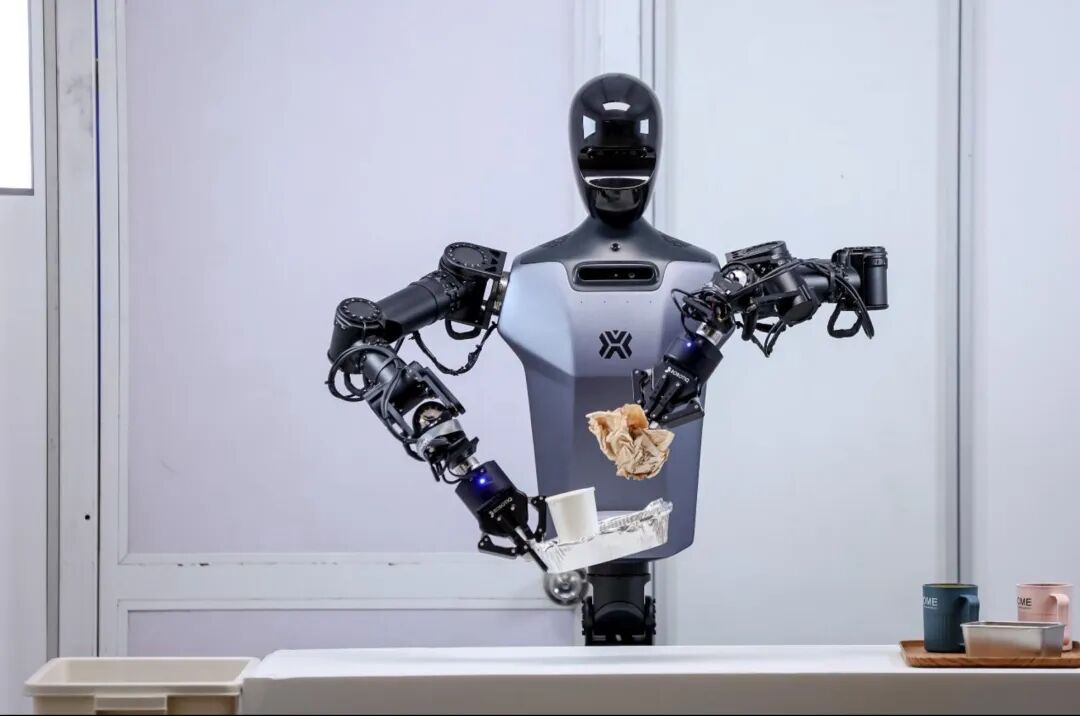
其官方最新展示中,机器人已经能够在世界模型驱动下完成桌面清扫等多步骤长程任务,包括自主感知环境、拿取工具、双臂协调、完成清扫并复位。
这背后真正值得关注的变化是:
机器人正在从“动作执行器”,逐渐向“能够理解任务过程的智能体”转变。
04
DATAGRID
机器人要真正进化,需要自己的“经验系统”
机器人真正变聪明,不能只依赖模型本身。
它还需要大量来自真实世界的经验。
因此,原力无限同步构建了 DataGrid 全栈 AI Infra。
DATAGRID · FULL-STACK AI INFRA
数据采集
↓
数据处理
↓
模型训练
↓
真机部署
↓
场景反馈
DataGrid 覆盖:
数据采集 → 数据处理 → 模型训练 → 真机部署 → 场景反馈
将机器人在真实环境中的交互过程持续转化为可训练、可复用的数据资产。
这些数据并不只是普通图片或视频。
而是包括视觉信息、空间信息、动作轨迹、机器人状态、末端执行状态及任务结果等在内的具身数据。
也就是说:
真实任务本身,正在成为机器人学习系统的一部分。
而当机器人能够不断:
进入场景
→ 完成任务
→ 获得经验
→ 训练模型
→ 重新部署
具身智能才真正形成持续进化的闭环。
05
ONE BRAIN, MANY BODIES
一脑多身,让智能跨越不同机器人形态
原力无限并没有将具身智能能力绑定在单一机器人本体上。
围绕统一具身大脑,公司目前已经形成多个机器人产品方向:
ASTRODROID
全尺寸轮式人形机器人
ULTRADROID
通用人形机器人系列
小原子
心智原生小尺寸双足机器人
FORCE SERIES
面向特定场景的专用机器人
这种产品结构背后的核心逻辑是:
ONE BRAIN · MANY BODIES
一个具身大脑,连接不同机器人本体。
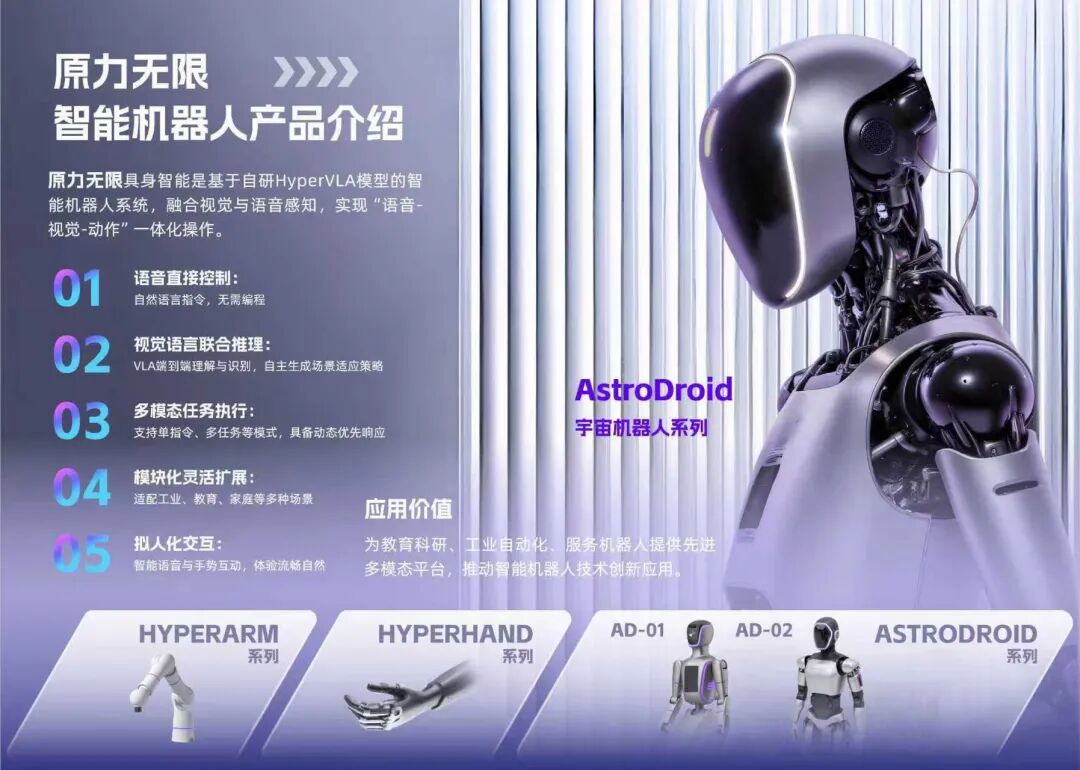
不同场景需要不同形态的机器人。
工业、商业、家庭、能源、物流等任务,对机器人的尺寸、运动方式、操作能力都有不同要求。
而真正能够跨越不同场景的,并不一定是同一种机器人身体。
更可能是:
同一套智能能力,在不同机器人本体上持续迁移与进化。
06
FROM MODEL TO WORK
从模型能力,走向真实世界作业
具身智能真正的价值,最终必须在现实世界中得到验证。
根据原力无限官方资料,目前公司已在全国30+城市、100+真实场景持续推进验证与商业化应用。
30+
城市
100+
真实场景
其中,AstroDroid AD-01 已进入真实闪购仓场景,完成接单、找货、拣货、打包、交付等任务链路。公司同时还在商业空间、能源充电、工业及其他场景持续推进机器人应用。
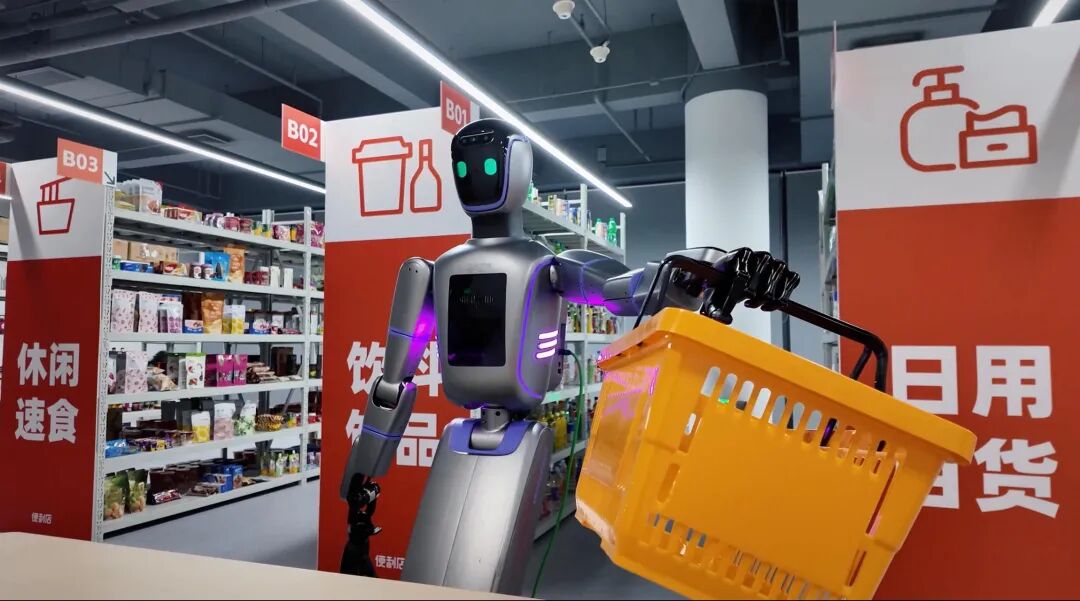
这也让具身智能的评价标准发生变化。
过去,人们更关注:
模型是不是足够先进?
机器人是不是能够完成某一个高难度动作?
而今天,产业更关心的是:
机器人能不能完成完整任务?
能不能长期稳定工作?
能不能真正进入业务流程?
能不能形成持续的商业价值?
从模型到场景,是具身智能必须跨越的一道门槛。
07
CAPITAL × SCALE
近10亿元融资之后,具身智能进入新的投入阶段
2026年8月,原力无限正式宣布完成A轮及A+轮融资,融资金额近10亿元人民币。
FINANCING
近10亿元
A轮及A+轮融资
本阶段融资由敦鸿资产及头部国资平台领投,浙大科创集团、盐都国控、丽水市国资公司等产业资本和社会资本跟投,创世伙伴创投CCV等老股东持续加注。
根据公司披露,本轮资金将重点投入:
具身大脑 AtomBrain 及因果世界模型研发、
DataGrid 全栈 AI Infra 升级、
以及多形态机器人在真实产业场景中的规模化交付与验证。
这意味着,原力无限正在进一步把技术投入从:
模型研究
延伸到:
数据基础设施 + 机器人本体 + 场景部署 + 规模化验证
具身智能产业的竞争,也正在从“谁先做出Demo”,进入更加长期的系统能力竞争。
08
INDUSTRY EXPANSION
从杭州出发,向更多真实场景延伸
2026年9月,原力无限与重庆市经济和信息化委员会、大渡口区人民政府正式签署合作协议。
根据官方信息,原力无限将在重庆布局具身大脑全场景实景实训体系,进一步推进具身智能技术与真实产业场景结合。
这类布局的意义,并不只是扩大地域覆盖。
更重要的是:
为机器人提供更多复杂、连续、长期运行的真实训练环境。
机器人只有真正进入现实世界,
才能获得现实世界的经验;
只有拥有足够丰富的经验,
世界模型和具身大脑才可能持续进化。
这也是具身智能从实验室走向产业过程中越来越重要的一环。
09
COLLABORATIVE VALUE
新成员加入,更是“智能—本体—数据—场景”的连接
中国机器人产业发展联盟始终关注机器人产业不同能力之间的连接。
今天的具身智能已经不再是单一机器人企业能够独立完成的产业。
它需要:
机器人本体、
核心零部件、
具身模型、
数据基础设施、
科研机构、
算力平台、
真实场景、
产业资本
共同参与。
原力无限的加入,将进一步丰富联盟在具身大脑、世界模型、Ego原生数据、AI Infra、多形态机器人及真实场景应用等方向的产业能力。
未来,联盟也期待推动更多成员围绕:
模型能力 × 机器人本体 × 数据系统 × 真实场景
形成更加深入的产业协同。
让技术进入产品,
让产品进入场景,
让场景产生经验,
再让经验推动智能继续进化。
这,才是具身智能真正进入产业之后需要形成的闭环。
ALLIANCE MESSAGE
联盟寄语
欢迎原力无限智能科技(杭州)有限公司正式加入中国机器人产业发展联盟。
今天,机器人产业正在进入一个新的发展阶段。
过去,人们更关注机器人有没有一副足够强大的身体。
今天,一个更加重要的问题正在出现:
机器人有没有真正理解世界的大脑?
从具身模型、世界模型到数据基础设施,从机器人本体到真实产业场景,具身智能正在逐渐形成一套更加完整的技术与产业体系。
未来,中国机器人产业发展联盟期待与原力无限及所有成员单位一道,持续推动机器人产业的技术交流、科研协同、场景合作、资源连接与生态共建。
让更多模型进入机器人,
让更多机器人进入真实世界,
让更多真实任务转化为智能进化的经验。
共同推动具身智能从技术突破走向真实产业价值。
ABOUT · ALLIANCE
关于中国机器人产业发展联盟
中国机器人产业发展联盟在香港特别行政区发起成立,是立足中国、面向全球,连接机器人及具身智能产业技术、资本、产业链与应用场景的重要发展与融合平台。
联盟坚持非营利、开放协作与产业中立,持续推动机器人产业上下游交流协作、技术成果与应用场景对接转化,以及产业资本、企业与科研资源之间的深度联动。
联盟成员覆盖科研与学术机构、机器人与智能装备企业、智能技术与系统平台企业、产业生态与应用服务企业、投资与金融机构等不同产业力量。
未来,联盟将持续连接全球机器人产业资源,推动产业交流、项目合作、场景落地与国际链接,共建开放、协同、务实的机器人产业创新生态。
汇聚科研 · 连接产业 · 协同发展
CHINA ROBOTICS INDUSTRY DEVELOPMENT ALLIANCE
中国机器人产业发展联盟
创新协同 · 开放共赢 · 全球布局
立足中国 · 面向全球