技术前沿|机器人越来越“像人”,真正的突破其实不只在外表
CHINA ROBOTICS INDUSTRY DEVELOPMENT ALLIANCE
TECH FRONTIER · 技术前沿
TECH FRONTIER · 2026.09.09
技术前沿|从“会动”到“会感知、会交互”,人形机器人究竟如何一步步接近人类?
TECH CONTEXT
周一的《联盟观察》中,我们提到一个重要变化:
机器人产业正在从“展示技术”,逐渐进入“验证价值”的阶段。
周二的《企业聚焦》,我们把视角落到了刚刚加入中国机器人产业发展联盟的松延动力。
2026年央视春晚舞台上,机器人奔跑、翻转,与真人演员协同互动;仿生人形机器人则通过面部表情、肢体动作和拟人化交互,让机器人以更加接近“人”的形态进入大众视野。
但舞台上的几分钟背后,其实藏着一个更值得讨论的问题:
机器人越来越“像人”,究竟意味着什么?
拥有一张逼真的脸,就是仿生机器人?
能够跑步、跳跃,就意味着机器人已经具备了“人一样的智能”?
答案显然没有这么简单。
真正的人形机器人,是机械结构、感知系统、运动控制、人工智能与人机交互共同组成的一套复杂系统。
本期《技术前沿》,我们就沿着周二松延动力的案例继续向下拆解——
一台机器人要真正变得“像人”,究竟需要跨过哪些技术门槛?
HUMANOID TECHNOLOGY STACK
01身体 · HUMANOID BODY
02感知 · PERCEPTION
03运动控制 · MOTION CONTROL
04具身大脑 · EMBODIED BRAIN
05仿生交互 · BIONIC INTERACTION
01
HUMANOID BODY
人形机器人的第一层,是本体。
人的身体依靠骨骼、肌肉和关节完成动作,而在人形机器人中,与之对应的是:
机械结构|关节模组|执行器|电机|减速器|灵巧手|能源系统
这些硬件共同组成了机器人的“身体”。
看起来最简单的“站立”和“走路”,其实已经是人形机器人非常复杂的能力。
因为双足机器人在运动过程中,需要不断处理一个问题:
平衡。
当机器人迈出一步,身体重心会随之发生变化。
控制系统需要根据机器人当前的姿态、关节位置、地面接触状态等信息,不断调整腿部、躯干甚至手臂的动作。
因此,我们看到机器人能够稳定行走、奔跑甚至完成翻转动作,背后并不是单一零部件的能力。
而是:
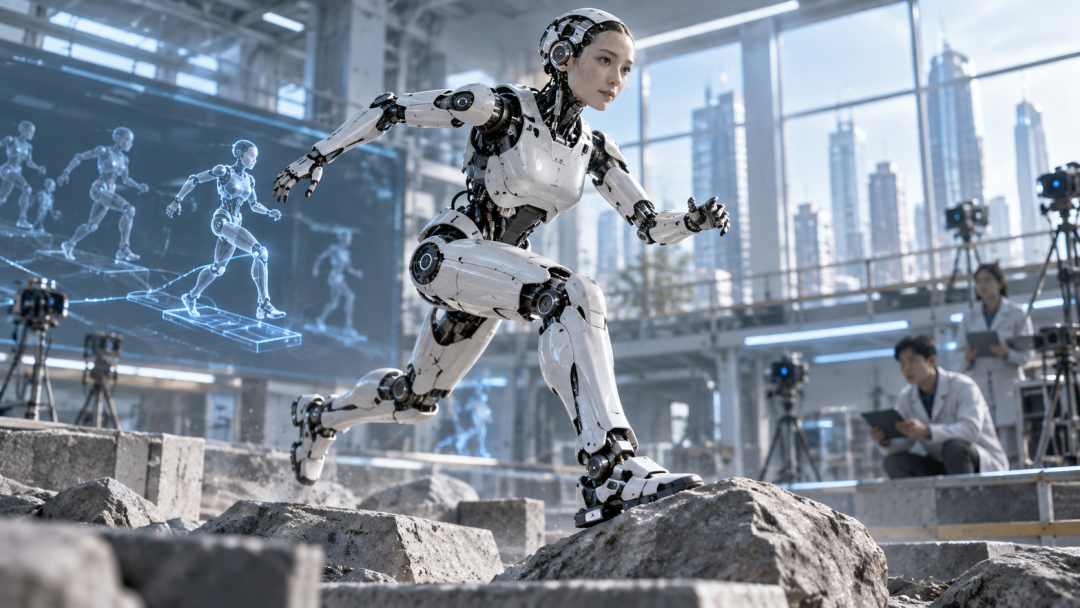
机械设计 + 执行系统 + 全身控制
共同作用的结果。
机器人想要真正“像人”,第一步,就是先学会控制自己的身体。
02
PERCEPTION
有了身体之后,机器人面对的第二个问题是:
它怎么知道周围发生了什么?
人类拥有视觉、听觉、触觉等感官。
机器人同样需要自己的“感官系统”。
摄像头可以让机器人获取视觉信息;
深度相机、激光雷达等设备可以帮助机器人理解距离和空间;
力传感器可以感知机器人与外界接触时产生的作用力;
触觉传感器则可以帮助机器人进一步判断接触、压力甚至物体状态;
与此同时,机器人内部的惯性、位置等传感器,还需要不断告诉系统:
“我的身体现在是什么状态?”
但真正困难的,并不是给机器人安装越来越多的传感器。
而是如何把这些来自不同设备的信息组合起来。
CORE TECHNOLOGY
多模态感知与传感器融合。
只有当机器人能够把视觉、空间、触觉和自身状态联系起来,它才有可能真正理解:
我在哪里?
目标在哪里?
周围有什么障碍?
我正在接触什么?
下一步应该怎么行动?
机器人由此开始从“执行预设程序”,走向“感知真实世界”。
03
MOTION CONTROL
机器人已经看到了目标。
接下来,它需要真正行动。
这时候,一个非常关键的系统开始工作:
运动控制系统。
在行业讨论中,这一层经常被形象地称为机器人的:
“小脑”。
假设上层系统给机器人一个非常简单的任务:
“向前走。”
对于人来说,这几乎不需要思考。
但机器人真正执行时,需要连续处理大量问题:
迈多大一步?
脚应该落在哪里?
身体重心如何移动?
几十个关节怎样协同?
突然受到外力怎么办?
地面发生变化又怎么办?
因此,机器人的“小脑”实际上承担着一个非常重要的角色:
把任务目标,转化为稳定、协调、可以真正执行的身体动作。
这也是为什么机器人跑步、跳跃、后空翻真正值得关注的,不只是动作本身有多“炫”。
它背后体现的是:
动态平衡、轨迹规划、关节控制与全身协调能力。
如果“大脑”知道自己想做什么,那么“小脑”解决的就是:
身体究竟怎样把这件事做出来。
04
EMBODIED BRAIN
但机器人能够完成动作,并不意味着它真正拥有智能。
一个机器人可以按照提前编排好的程序跳舞,也可以重复执行固定动作。
真正进入具身智能阶段之后,问题开始变成:
机器人能不能理解自己正在做什么?
这就是机器人的“大脑”需要解决的问题。
它需要综合来自视觉、语言以及其他传感器的信息,理解人类指令和当前环境,并进一步完成:
环境理解
任务拆解
行为规划
自主决策
学习与记忆
比如,人对机器人说:
“帮我把桌子上的那瓶水拿过来。”
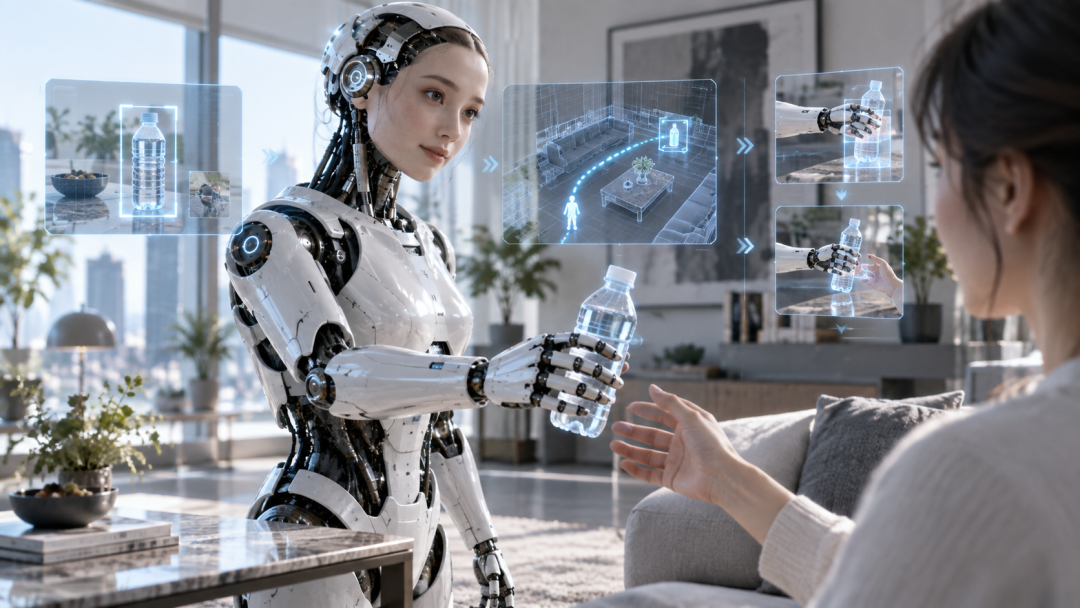
对于真正具备具身智能能力的机器人而言,这绝不是简单执行一条预先写好的程序。
机器人需要理解“水”是什么;
找到桌子;
识别目标物体;
规划移动路线;
走到桌边;
判断应该如何伸手;
控制抓取力度;
再把水安全送到指定的人面前。
而且在整个过程中,环境随时可能发生变化。
有人突然经过怎么办?
目标被移动了怎么办?
第一次抓取失败怎么办?
机器人需要不断重新感知、判断和调整。
因此,一个真正完整的具身智能过程,其实是持续运行的:
感知 → 理解 → 决策 → 行动 → 再感知
这也是今天人形机器人从“自动化机器”进一步走向“智能体”的关键。
05
BIONIC INTERACTION
对于仿生人形机器人来说,还有一个非常重要的能力:
交互。
这也是周二我们在松延动力案例中看到的非常直观的一部分。
对于仿生人形机器人而言,“像人”不仅意味着外观接近人类。
它还涉及:
面部表情
语言理解
语音交互
动作表达
情绪识别
多模态信息处理
例如,一个人与机器人交流时,真正自然的交互不应该只是:
人说一句 → 机器人回答一句。
未来更加自然的人机交互,需要机器人同时理解:
这个人在说什么?
他说话时是什么语气?
当前处于什么场景?
应该用怎样的动作回应?
自己的表情是否与回答匹配?
这意味着,机器人需要把语言、声音、视觉、动作甚至情绪信息联系起来。
而这恰恰说明:
“长得像人”和“真正像人一样交互”,是两件完全不同的事情。
前者更多解决的是形态问题。
后者解决的则是智能与交互问题。
真正自然的仿生交互,需要机械、感知、控制与人工智能共同参与。
TECH VIEW
如果把前面的五层技术重新放在一起,一台完整的人形机器人实际上形成了一条非常清晰的能力链:
身体——负责执行
感知——负责获取信息
“小脑”——负责控制运动
“大脑”——负责理解与决策
交互系统——负责连接人与环境
任何一个环节出现明显短板,都可能影响机器人最终进入真实场景的能力。
这也是为什么今天的人形机器人产业,正在逐渐从单纯比拼:
“谁跑得更快、谁跳得更高、谁动作更多”
进入更加复杂的:
系统能力竞争。
机器人越来越“像人”,真正重要的并不是拥有一张越来越逼真的脸,也不是完成一个越来越复杂的动作。
真正值得产业关注的是:
它能不能看懂真实世界,
能不能理解人的需求,
能不能控制自己的身体,
能不能面对变化自主调整,
最终能不能完成真正有价值的任务。
而这也重新连接到了我们周一《联盟观察》提出的判断:
机器人产业正在从“展示技术”,走向“验证价值”。
当一台机器人不仅能够在舞台上完成漂亮的动作,还能够进入工厂、商场、医院、学校、家庭等真实环境,稳定完成任务时——
机器人产业真正的下一阶段,才刚刚开始。
ABOUT · TECH FRONTIER
《技术前沿》是中国机器人产业发展联盟面向机器人及具身智能产业推出的专业技术栏目。
栏目聚焦机器人核心技术、关键零部件、前沿技术路线与产业技术趋势,以清晰、易懂的方式拆解机器人背后的技术逻辑,关注技术突破如何从实验室走向产品,并最终进入真实产业场景。
洞察技术前沿 · 连接产业未来
CHINA ROBOTICS INDUSTRY DEVELOPMENT ALLIANCE
立足中国 · 面向全球