行业观察 | 从机器马出圈到真实场景交付,大咖机器人王坤谈具身智能商业化的另一条路径
中国机器人产业发展联盟
INDUSTRY OBSERVATION
行业观察
不止于“涌现”
走向真实交付?
从端侧模型到场景复购,观察大咖机器人的产业化实践
2026.09.24 · 中国机器人产业发展联盟
INDUSTRY OBSERVATION
一匹能够载人骑行的机器马,让大咖机器人获得了广泛关注。
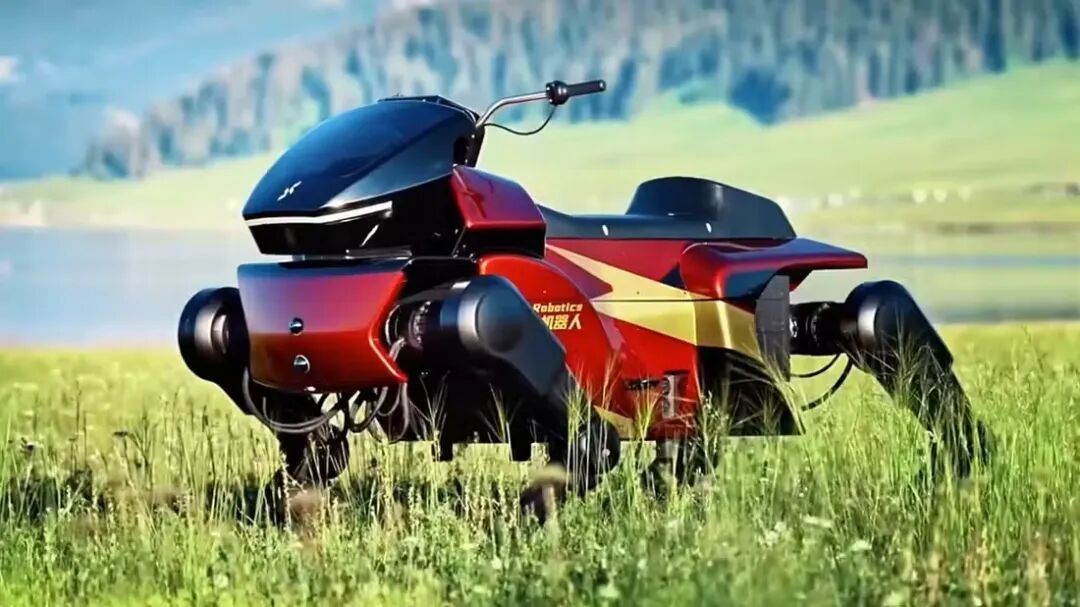
图片来源:大咖机器人官方资料
但在刚刚发布的深度专访中,大咖机器人创始人兼CEO王坤谈论最多的,却不是机器人本身,而是机器人如何真正创造客户价值。
9月23日,钛媒体刊发王坤专访。围绕具身智能模型路线、端侧部署、场景数据和商业化交付,他分享了大咖机器人在技术研发与真实项目中的实践,以及对行业发展的思考。
其中,一个值得产业关注的问题逐渐清晰:
当机器人已经能够完成越来越复杂的动作,下一步如何证明它能够稳定工作,并形成可持续的商业价值?
对于持续推动机器人技术、产业资源与应用场景协同的中国机器人产业发展联盟而言,这也是值得长期关注的产业课题。
FROM ATTENTION TO APPLICATION
01
在2026年8月的世界机器人大会期间,大咖机器马凭借骑乘展示受到关注,并出现在随后举行的世界人形机器人运动会开幕式上。
然而,按照王坤在采访中的介绍,这款产品最初并不是为骑行设计的。
其研发起点,是团队希望解决双足人形机器人在复杂地形和外力干扰下的稳定性问题。为此,团队开发了扭矩超过2000Nm的重载关节,并选择先将相关技术应用于四足机器人的产品形态。
HEAVY-DUTY JOINT
>2000Nm
受访者介绍的重载关节扭矩指标
随着产品展示获得市场反馈,团队进一步推出骑行版本,让原本面向特殊作业的技术尝试,延伸出新的产品方向。
从产业角度看,这一过程体现了一种值得关注的技术商业化路径:
技术研发不一定直接通向最初设想的产品,真实市场的反馈,也可能推动技术找到新的应用空间。
但产品受到关注只是开始,能否进一步建立稳定需求、完善交付和服务体系,仍然需要持续验证。
TECHNOLOGY × ENGINEERING
02
当前,具身智能行业正在探索不同的模型技术路线。
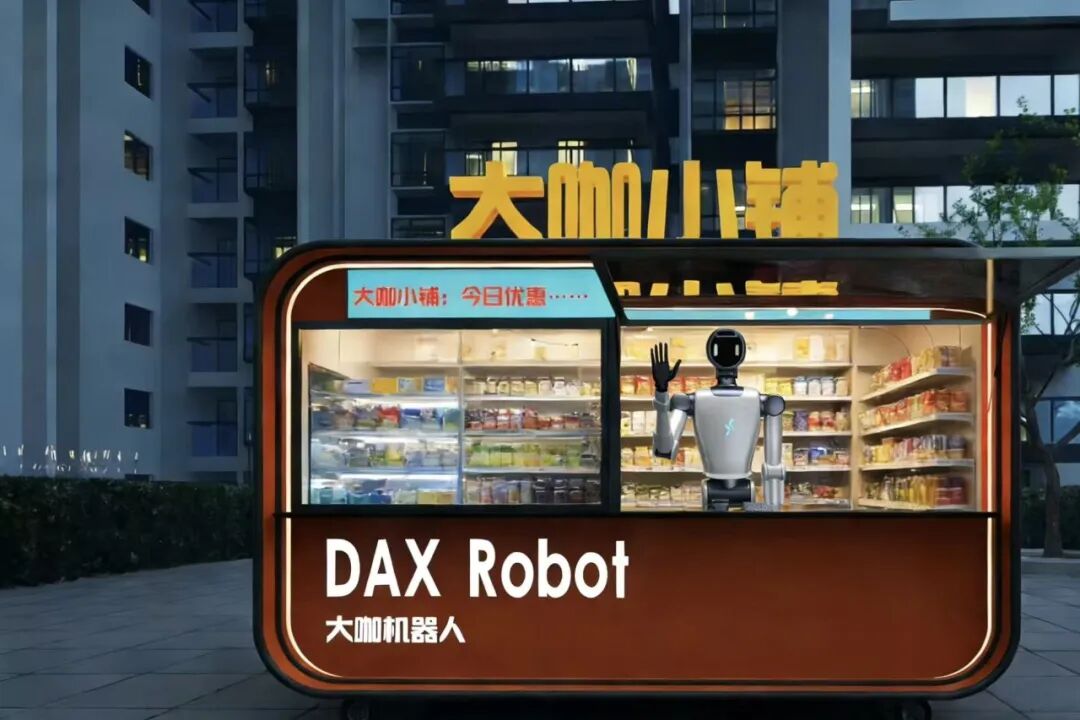
图片来源:大咖机器人官方网站
一部分企业持续扩大模型规模,希望通过更多数据与算力提升机器人在不同任务中的泛化能力;另一部分企业则更加关注模型与本体的结合,希望优先满足具体场景中的实时性、可靠性与成本要求。
大咖机器人选择了后者。
在专访中,王坤提出,单纯依靠扩大数据规模,并不能保证具身智能一定出现预期中的能力涌现。这是其团队基于自身研发和测试形成的技术判断,并不意味着行业已经就此形成一致结论。
TECHNOLOGY ROUTE
端侧部署:面向实际作业中的响应效率、可靠性与成本约束。
在这一判断下,大咖将端侧部署作为重要技术路线,强调减少对云端连接的依赖,控制设备算力成本,并提高实际作业中的响应效率。
公司的两仪具身世界模型,则尝试将感知与动作执行,同任务规划、异常处理及多机协作等功能结合起来。
其中,阴模型侧重多模态感知与动作闭环,阳模型则通过多个智能体及专用模型,协调任务执行过程中的不同能力。
EMBODIED WORLD MODEL
YIN MODEL
阴模型
多模态感知与动作闭环
YANG MODEL
阳模型
通过多个智能体及专用模型协调任务执行
根据受访者公开介绍整理的技术架构示意
这一技术架构的目标,是在具体任务中提高执行成功率与运行可靠性。
值得注意的是,大咖提出的99%任务成功率与可靠性属于其交付目标,仍需结合具体任务和实际部署数据评估。
交付目标,并非已验证结果
99%
受访者提出的任务成功率与可靠性目标,具体表现仍需实际数据验证。
模型能力决定机器人能够尝试哪些任务,工程系统则影响这些能力能否在真实环境中持续发挥作用。
两者的协同,正是具身智能产业化过程中需要解决的问题。
REAL-WORLD VALUE
03
机器人在实验环境中完成一次任务,与进入真实岗位持续工作,是两种不同的挑战。
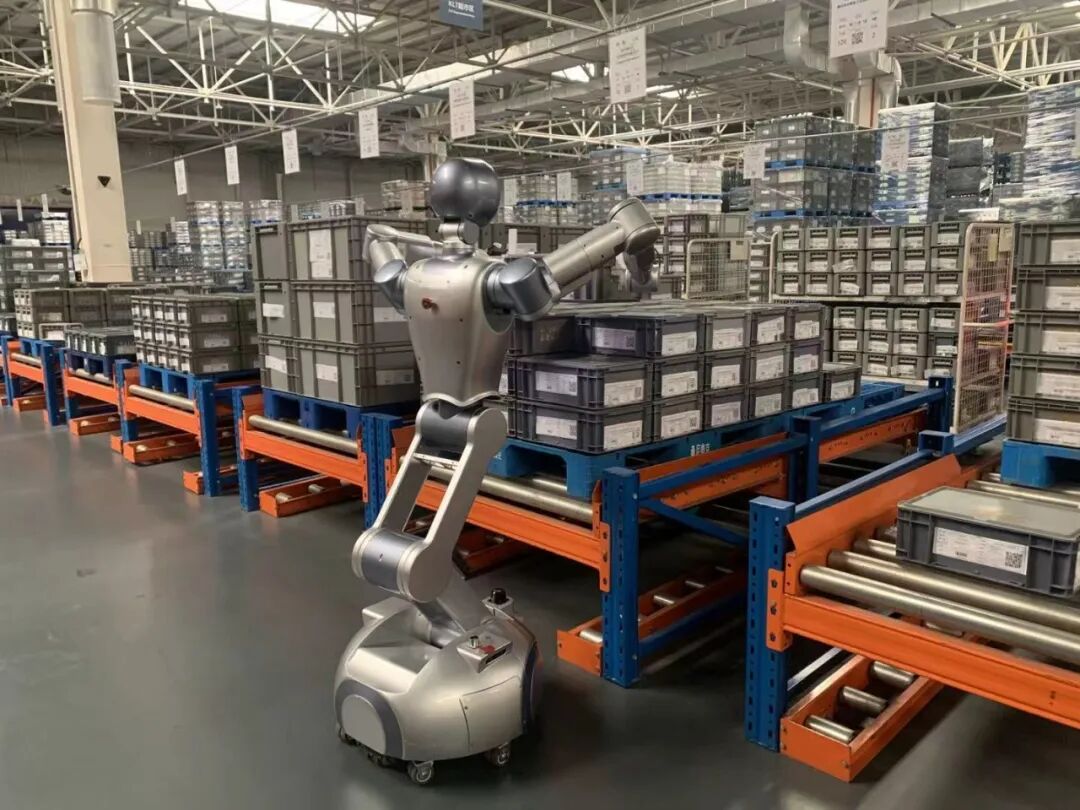
图片来源:大咖机器人官方资料
在物流、医药零售和工业生产等场景中,机器人不仅需要完成既定动作,还必须应对物体位置变化、环境干扰、异常任务及设备运行成本等实际问题。
王坤在采访中提到,大咖机器人坚持以真实项目中的客户需求推动研发,并将任务完成度、成本控制和客户投资回报作为产品设计的重要约束。
按照其介绍,公司设定了客户在12至15个月内回本的商业化目标,同时探索按工作量计费的机器人服务模式。相关目标能否在不同场景实现,仍取决于实际部署和运营情况。
COMMERCIALIZATION TARGET
12—15个月
客户投资回本目标
根据受访者陈述。该数字为企业商业化目标,不代表所有项目已达到这一回本周期。
这一实践将具身智能的讨论,从模型参数和技术演示,进一步延伸至真实商业环境中的几项核心问题:
机器人能否承担完整任务?
能否长期稳定运行?
部署与维护成本能否得到控制?
客户是否愿意持续使用?
这些问题同样关乎机器人企业能否形成可持续经营。
对于具身智能产业而言,真实项目的价值不仅在于形成订单,还在于让企业不断积累实际运行中的异常案例、任务数据和工程经验,持续改进产品。
FROM VALIDATION TO DELIVERY
让机器人完成一次任务,是技术能力的体现;让机器人长期完成任务,并为客户创造可以衡量的价值,则需要技术、工程与运营共同支撑。
ALLIANCE PERSPECTIVE
04
大咖机器人的实践也反映出具身智能产业化过程中,各项技术与服务能力之间的紧密联系。
模型需要真实场景检验,机器人本体需要核心零部件与控制系统支撑,而持续部署又离不开场景方、系统集成和运营服务的共同参与。
INDUSTRY COLLABORATION
模型与本体
核心部件与控制系统
真实场景与运营服务
大咖机器人已与中国机器人产业发展联盟签署合作协议。联盟关注的不仅是某一企业的技术路线,更是不同产业主体如何发挥各自优势,共同解决机器人进入真实业务体系时遇到的问题。
面向未来,联盟将持续推动机器人本体、具身智能模型、核心部件及应用场景之间的交流与资源对接,探索更加务实的产业合作机会。
让模型与本体形成协同,让技术与真实需求建立联系,让机器人创新成果在实际应用中持续接受检验。
这也是联盟持续推动产业协同发展的重要方向。
SECRETARY-GENERAL'S REMARKS
“
机器人产业化的关键,是让技术能力真正转化为持续的应用价值。
中国机器人产业发展联盟秘书长先越表示:
“具身智能正在经历从技术探索向实际应用不断深化的过程。不同企业可以选择不同的技术路线,但最终都需要在真实场景中验证产品能力、工程可靠性和商业价值。”
“大咖机器人所探索的端侧部署、场景数据积累与服务交付模式,为行业提供了一个值得关注的实践案例。联盟期待与更多合作企业共同推动技术、产品和应用场景之间的协同,助力机器人产业形成更加成熟的商业化体系。”
ALLIANCE MESSAGE
具身智能的发展,需要不同技术路线的持续探索,也需要真实场景不断提出新的问题。
无论是模型研发、核心零部件创新,还是机器人整机制造与场景运营,都需要通过实际应用检验技术成果。
中国机器人产业发展联盟将持续连接产业链上下游及合作伙伴,共同推动机器人创新成果从技术突破走向真实业务,探索具有持续价值的产业化路径。
让技术走向场景
让创新创造价值
CHINA ROBOTICS INDUSTRY
CHINA ROBOTICS INDUSTRY DEVELOPMENT ALLIANCE
立足中国 · 面向全球
素材来源
《独家对话大咖机器人王坤:具身智能这条路,谁也不能保证“涌现”一定会出现》——钛媒体官方网站,2026年9月23日。
本文为联盟独立整理的产业观察,相关企业技术指标、商业化目标与经营信息依据受访者公开陈述,不代表第三方独立验证结果。